
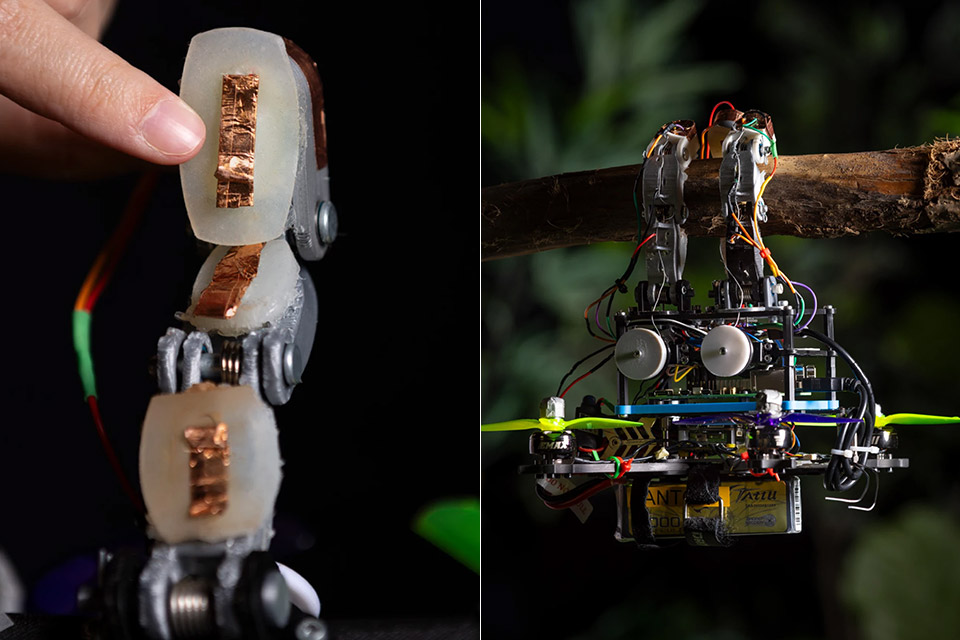
森林监测通常是指一种 小型四轴飞行器 它悬停在原地,而其电机在短短几十分钟内就耗尽了电池电量。噪音的产生也遵循同样的规律。如果有一台机器能抓住树枝并切断电源,它的续航时间会更长,对动物的干扰也会更小;然而,着陆时最后那几英寸的距离却让许多早期设计都以失败告终。
摄像机原本运转正常,直到抓握器进入画面,无人机才不得不手忙脚乱地去抓取它所需的那个树枝。树叶、树木以及密密麻麻的枝条都阻挡了视线。萨卢阿·哈马扎对此问题直言不讳。 视觉能让你更接近目标,但在关键时刻,你自己的抓握反而会成为障碍。鸟类早已领悟了这一点,例如,它们会用脚完成最后一段移动,通过身体直接感受树木表面以获得抓地力。哈马扎认为,如果飞行机器人也能采用同样的闭环反馈机制,将受益匪浅。
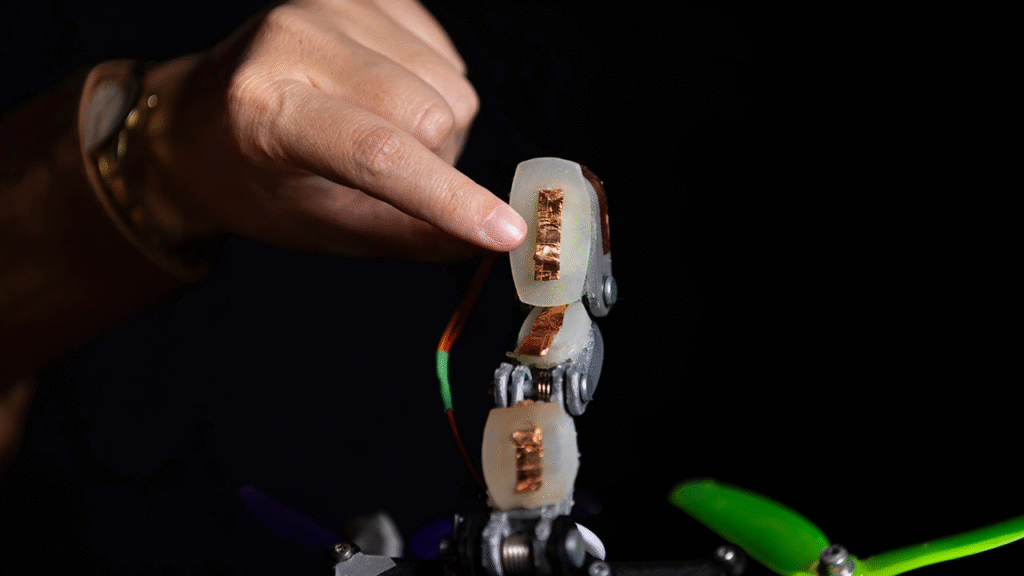
哈马扎、安东·布雷登贝克和阿尼什·贾多纳特米西尔为他们的四旋翼飞行器设计了一只轻量级机械手,该机械手拥有三根手指,其比例大致与人类手指相当。 每根手指由三部分组成:3D打印的PLA骨架,以及一块柔软的硅胶垫,该垫子可与各种表面摩擦,包括树皮、木梁、木制T型接头,甚至手臂。手指会自动弹回闭合状态,因此一旦一切就绪,抓握木头几乎无需额外用力。 当无人机需要进行搜索时,单根肌腱即可张开每根手指;此外,每个垫片下方还设有9个铜电极传感器,一旦接触物体,便会提供简单的“是”或“否”响应。指尖处的箔片甚至在两侧都带有凸起。 MPR121控制器将电容变化转换为“是/否”信号,飞行计算机可立即使用该信号。
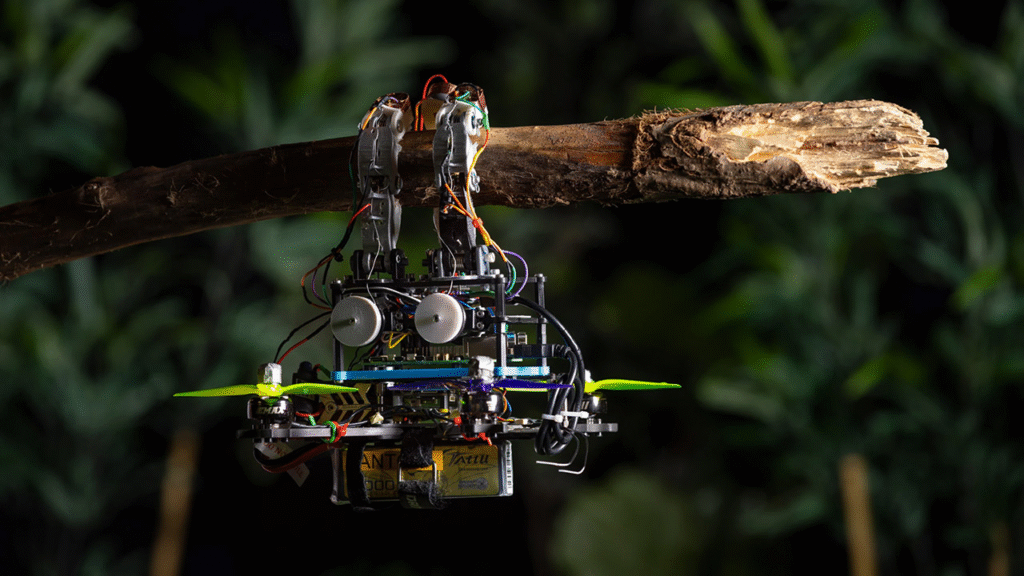
尽管如此,无人机起初还是依靠摄像头进行猜测。但随后,它便开始沿“8”字形轨迹飞行,并在环路的两端张开和合拢“手掌”。仅需一次初始触碰即可。 这是因为机器早已掌握自身手指的几何结构,因此单个传感器的读数就对应着空间中的一个点以及一个移动方向。布雷登贝克用更通俗的语言解释道:每个传感器仅仅指示有物体存在,但只要知道手部形态,就能确定树枝的位置及其倾斜角度。 无人机持续旋转和滑动,直到三根手指全部接触到树枝,此时它会完全关闭电机。如果出现意外无法抓牢,它就会返回安全悬停状态并重新尝试。
模拟运行结果远超预期,即使初始估计值存在60厘米和50度的显著偏差,仍成功完成了超过99%的着陆任务。尽管预测结果同样不稳定,但涵盖26次测试的硬件飞行试验也取得了成功。 随后,研究人员尝试了去除触觉反馈回路的版本——按理说这应该是一场灾难,但实际上,即使估计值偏差高达10厘米,其着陆精度仍在不断提升。 它能够拾取的树枝直径从大约10厘米增加到了更令人满意的15厘米,这完全得益于它能利用手指进行触觉感知。不过,该系统并非完美无缺,因为直径小于2厘米的极细树枝会直接滑过,无法建立足够的接触以被拾取。 研究人员观察到的一起案例中,机器人于15秒时识别到第一个凸起,并在约35秒后锁定该树枝。但如果指尖在接近末端时被树枝卡住,就会出现一个问题。

